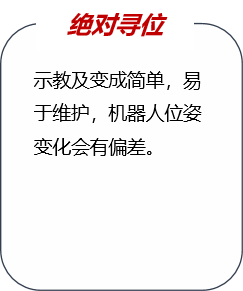
绝对寻位
本文档包含贝努智能专有信息及知识产权,解释权和版权属于贝努智能所有,翻印必究。
由于每款机器人编程语言不同,这里仅作参考演示,不同机器人请详见机器人适配手册
绝对寻位(fanuc机器人为例)

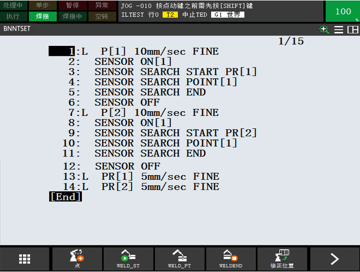
1:第一点激光测量位置;
2:打开激光;
3:寻位指令,将扫描点获取的位置信息存放在PR[1]中;
4:调用Geosight软件中的JOB1焊缝信息寻位;
5:寻位结束;
6:关闭激光;
7:第二点激光测量位置;
8:打开激光;
9:寻位指令,将扫描点获取的位置信息存放在PR[2]中;
10:调用Geosight软件中的JOB1焊缝信息寻位;
11:寻位结束;
12:关闭激光;
13:移动到寻位点PR[1];
14:移动到寻位点PR[2]

相对寻位(fanuc机器人为例)

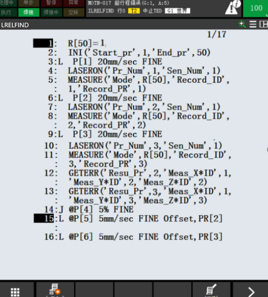
1:将所有MEASURE 指令中的MODE模式全部置为1,记录模式。
2:将PR1- PR50 寄存器中的数据全部清零。
3:位置点,另使激光光线照在图所示的ID1位置。
4:打开激光,并调用Geosight软件中焊缝类型的JOB1,将采集到的位置信息存储到PR1寄存器当中。
5:在记录模式下,将PR1寄存器中的位置数据存储到XML文件中,记录编号为1,而后将PR1寄存器中数据清零。
6:位置点,另使激光光线照在图所示的ID2位置。
7:打开激光,并调用Geosight软件中焊缝类型的JOB1,将采集到的位置信息存储到PR2寄存器当中。
8:在记录模式下,将PR1寄存器中的位置数据存储到XML文件中,记录编号为2,而后将PR2寄存器中数据清零。
9:位置点,另使激光光线照在图所示的ID3位置。
10:打开激光,并调用Geosight软件中焊缝类型的JOB1,将采集到的位置信息存储到PR3寄存器当中。
11:在记录模式下,将PR1寄存器中的位置数据存储到XML文件中,记录编号为3,而后将PR3寄存器中数据清零。
12:组合偏差,记录模式下输出值为0。
13:组合偏差,记录模式下输出值为0。
14:安全点位。
15:焊接起点位置。
16:焊接终点位置。
程序编写完成后,运行一遍程序,必须将所有带有MEASURE的指令运行完毕,将工件的原始位置数据记录存储。而后另R[50]=1,程序进入修正模式
修正模式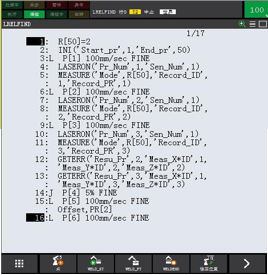
1:将所有MEASURE 指令中的MODE模式全部置为2,修正模式。
2:将PR1- PR50 寄存器中的数据全部清零。
3:位置点,另使激光光线照在图所示的ID1位置。
4:打开激光,并调用Geosight软件中焊缝类型的JOB1,将第二次采集到的位置信息存储到PR1寄存器当中。
5:在修正模式下,调用XML文件中编号为ID1的原始数据与PR1中的位置数据做差值,并将偏差结果存回PR1当中。
6:位置点,另使激光光线照在图所示的ID2位置。
7:打开激光,并调用Geosight软件中焊缝类型的JOB1,将采集到的位置信息存储到PR2寄存器当中。
8:在修正模式下,调用XML文件中编号为ID2的原始数据与PR2中的位置数据做差值,并将偏差结果存回PR2当中。
9:位置点,另使激光光线照在图所示的ID3位置。
10:打开激光,并调用Geosight软件中焊缝类型的JOB1,将采集到的位置信息存储到PR3寄存器当中。
11:在修正模式下,调用XML文件中编号为ID3的原始数据与PR3中的位置数据做差值,并将偏差结果存回PR3当中。
12:组合偏差,修正模式下将PR1中的X向偏差与PR2中的Y、Z偏差组合,将组合结果存于PR2中
13:组合偏差,修正模式下将PR1中的X向偏差与PR3中的Y、Z偏差组合,将组合结果存于PR3中
14:安全点位。
15:焊接起点位置,修正偏差为PR2。
16:焊接终点位置,修正偏差为PR3。
对比
需结合现场实际情况,与生产工艺要求,选择最合适的方案